Yükleniyor
Sıra arasında ot biçmek, toprağı işlemek ya da ekipman taşımak aynı rotada tekrar eden, uzun işlerdir. Ama sık dikilmiş bir bahçede araç kullanmak açık tarlada sürmekten farklıdır: ağaç taçları uydu sinyalini zayıflatır; engebeli zemin, toz ve sarkan dallar sensörleri zorlar.
Bu yüzden yol haritamız kademelidir: önce aracı operatör uzaktan sürer, sonra araç kayıtlı rotayı gözetim altında izler, en son yalnız sahada denenmiş görevleri kendisi yürütür. Bu aşamaların hiçbiri bugün sahada değildir; bu sayfa tasarım hedeflerimizi anlatır.
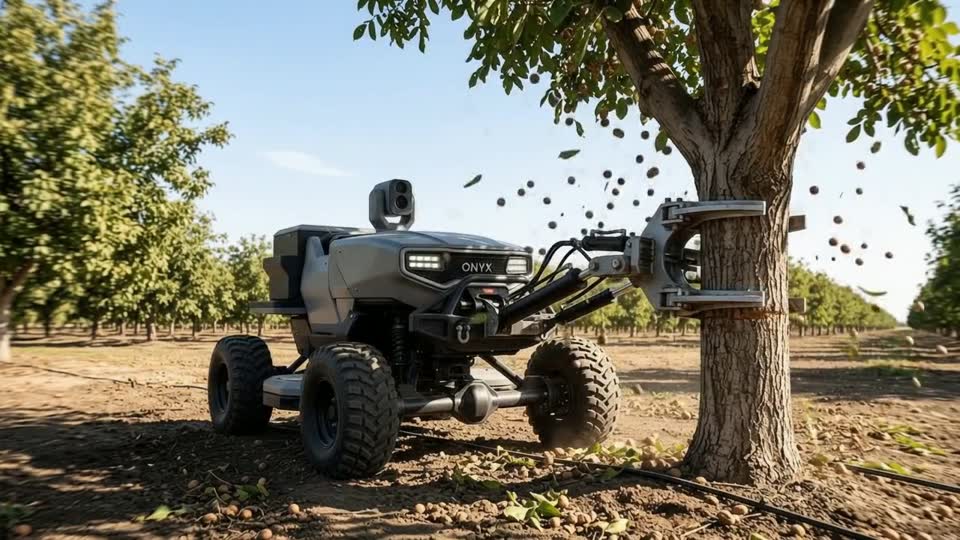
Saha aracı (tasarım aşamasında): uzaktan sürüş, rota kaydı, engel algılama ve yazılımdan bağımsız acil durdurma.
Bir saha aracı için yalnız konumunu bilmek yetmez. Ağaç sıraları, sıra sonları, yollar, sulama hatları, kanallar ve çalışma sınırları önceden kayıtlı olmalıdır; araç bahçeyi her görevde baştan keşfetmek yerine bu kayıtları kullanır. Ama kayıtlı harita güvenli sürüşün yalnız başlangıcıdır, o anda çevrede olanı araç ayrıca algılar.
Operatör kamera görüntüsünü ve aracın durum bilgisini uzaktan görür; hız, yön ve duruş komutlarını kendisi verir. Görüntü çok veri taşır, hareket komutu ise az veri taşır ama geç kalmamalıdır; bu yüzden ikisi ayrı kanallardan gider. Kural basittir: bağlantı aracı güvenle sürmeye yetmeyecek kadar bozulursa araç durur.
Sıra arası biçme, yüzey temizliği ya da ekipman taşıma gibi işler her seferinde aynı rotada tekrar eder. Bahçenin sıra düzeni ve parsel sınırları kayıtlıysa rota bu kayıttan çıkarılabilir. Ama kayıtlı rota o anda önde bir engel olup olmadığını söylemez; araç çevresini ayrıca algılamak zorundadır.
Ağacın yaşı, gövde çapı, çeşidi ve gelişim geçmişi ileride mekanik hasadın ayarlarına yardımcı olabilir. Ama sallama süresi ve şiddeti yalnız gövde çapından hesaplanamaz; makinenin yapısı, ağacın durumu ve ürün yükü de gerekir. Bu başlık bugün bir ürün özelliği değil, uzun vadeli bir araştırma konusudur.
Uydu ya da drone görüntüsünde kontrol edilmesi gereken bir bölge bulununca aynı koordinatlar ileride bir drone görevine verilebilir, örneğin yeniden görüntüleme için. Bir bitki koruma uygulaması söz konusuysa koordinat yetmez; sahada teşhis, ürün etiketi, uygulama izni, rüzgâr ve sıcaklık ayrıca değerlendirilir.
Uzaktan sürüş yalnız geçici bir ara aşama değildir; aracın gerçek bahçede nasıl davrandığını görmenin yoludur. Operatör aracı sürerken sistem şunları kaydeder:
Süreç “önce algoritmayı yaz, sonra bahçeye gönder” sırasıyla işlemez: önce insan sürer, kayıt birikir, tekrar eden davranışlar anlaşılır, sonra sınırlı görev otomasyonu geliştirilir.
Uzaktan sürülen ya da kendi rotasını izleyen bir saha aracında güvenlik, yazılımdaki bir durdurma düğmesinden ibaret olamaz. Bağlantı kopabilir, yazılım kilitlenebilir, konum bilgisi bozulabilir ya da sahaya insan girebilir; bu yüzden güvenli duruş birbirinden bağımsız katmanlara dayanır.
Araç ile operatör arasında düzenli bir bağlantı sinyali gider gelir. Belirlenen süre içinde geçerli bir komut ya da sinyal gelmezse araç ilerlemez: yavaşlar, komutu sıfırlar ya da motor gücünü keser. Bağlantı geri geldiğinde araç kendiliğinden hareket etmez; operatörün kontrolü açıkça yeniden alması gerekir.
Durdurma işlevi yalnız ana bilgisayarın doğru çalışmasına bağlı kalmaz. Ana işlemci kilitlense ya da kontrol yazılımı yanıt vermese bile ayrı bir güvenlik devresi hareket enerjisini kesebilir. Fiziksel acil durdurma düğmesi de bu zincirin parçasıdır; bir katman arızalanırsa ikinci katman aracı yine durdurur.
Aracın çalışabileceği alan önceden çizilir; yollar, yapılar, havuzlar ve insanların çalıştığı alanlar görev dışında bırakılır. Ama harita, o anda sıraya giren bir insanı ya da düşmüş bir dalı bilemez. Bu yüzden kamera ve yakın çevre sensörleri ayrı bir güvenlik katmanıdır; araç belirsiz bir nesne görünce yavaşlar ya da durur.
Her görev için operatör, araç, başlangıç ve bitiş saati, izlenen rota, kontrol modu, bağlantı durumu, alarmlar ve duruşlar kaydedilir. Bu kayıt yalnız bir şey ters gittiğinde değil, sistemin hangi koşullarda iyi ya da kötü çalıştığını anlamak için de gerekir; otonomiye geçiş kararları bu kayıtlara dayanır.
Konum güveni düştüğünde, kritik bir sensör yanıt vermediğinde, bağlantı eşiğin altına indiğinde, çalışma alanında insan algılandığında ya da görüş bozulduğunda sistem görevi başlatmaz; görev sürüyorsa araç güvenle durur. Sistemin ne zaman çalışmayacağı, ne zaman çalışacağı kadar önceden tanımlanır.
Operatör müdahale ettiği anda otonom hareket biter ve kontrol gecikmeden operatöre geçer. Aracın hangi modda olduğu ekranda her zaman açıkça yazar: MANUEL, TELEOPERASYON, ROTA TAKİBİ ya da GÖZETİMLİ OTONOM. Mod değişikliği de görev kaydına saatiyle işlenir.
Hedef bir aracı olabildiğince hızlı insansız çalıştırmak değildir. Önce güvenilir uzaktan sürüş kurulur, sonra kayıtlı rotalarda gözetimli yardım gelir; makinenin sorumluluğu yalnız saha testlerinden geçmiş görevlerde artırılır. Testlerde normal koşullar kadar hata durumları da denenir. Üç aşamanın üçü de bugün tasarım aşamasındadır.
Aracı tamamen operatör sürer. Sistem kamera görüntüsünü, aracın durum bilgisini, konumu ve komutları taşır ve kaydeder; nereye ve nasıl gidileceğine insan karar verir. Bu aşamada otonomi yoktur: haberleşme, sürüş ve güvenli duruş doğrulanır.
Operatör görevi başlatır ve izler; araç önceden tanımlı sıra arası rotayı izlemeye çalışır. Beklenmeyen bir engelde, konum güveni düşünce ya da sensörler çeliştiğinde araç durur veya operatörü çağırır. Operatör istediği anda elle kontrole geçebilir.
Sınırları iyi tanımlanmış görevlerde araç rotayı ve iş akışını kendisi yürütür. İnsan sistemden çıkmaz: görevi operatör başlatır, sistemi izler ve bir alarm olursa müdahale eder. Araç kendi güven sınırları içinde devam edemezse durur ve insan müdahalesi ister.
Saha otomasyonu ROOTLINQ’in temel çalışması için zorunlu değildir. Sensörler, meteoroloji, kayıtlar ve karar destek katmanları hiçbir robot ya da otonom araç olmadan çalışır; saha araçları, üretilen bilgiyi ileride fiziksel işlere bağlayabilecek ek bir katmandır.
Uzaktan sürüş ve güvenli duruş, ROOTLINQ’ten ayrı geliştirilen ONYX saha aracı projesinin de ilk hedefidir. İki ürün bugün birbirine bağlı değildir; ileride görev, konum ve tamamlanan iş kaydı gibi bilgileri açık bir arayüz üzerinden paylaşabilirler.